【完全解説】馬の走り方4大歩法の違いとは?時速70kmを生み出す骨格の秘密
競馬場で風を切り裂くサラブレッドの疾走や、乗馬クラブで優雅にステップを踏む馬の姿は、多くの人々を魅了してやみません。しかし、馬がどのような足の順番で着地し、どのようなリズムで加速しているのか、その精緻な運動メカニズムまで正確に把握している人は決して多くないのが実情です。
馬の走り方は単なる脚の回転ではなく、常歩(なみあし)・速歩(はやあし)・駈歩(かけあし)・襲歩(しゅうほ)という明確に区別された4つの「歩法(ほほう)」で構成されています。時速70kmを超えるトップスピードを生み出す骨格構造の秘密から、乗馬初心者が知っておくべき合図のコツ、さらにはレース観戦が劇的に面白くなる「手前(左右)」の力学まで、最新の動物運動生理学と現場の知見をもとに徹底解剖します。
📌 【この記事の重要ポイントまとめ】
- 要点1:馬の歩法は主に4種類あり、それぞれ「着地する足の順番」「拍子(リズム)」「滞空期の有無」が根本から異なる。
- 要点2:時速70km超の爆発的推進力は、退化した鎖骨と強靭な腱がもたらす「スプリング構造」および脊椎の屈伸連動が生み出している。
- 要点3:左右の「手前」の変換や歩様の乱れ(跛行)を見抜くことで、乗馬の上達だけでなく競走馬のコンディション判定にも直結する。
【歩法の全貌】常歩・速歩・駈歩・襲歩の違いと足の着地順
馬の移動様式は、スピードや目的に応じて脳と神経系が自動的に切り替える4つの歩法(ガイト:Gait)に大別されます。それぞれの歩法は、「拍子(リズム)」「足の着地順序」「スピード(時速)」において明確な特徴を持っています。
馬の脚は「右前肢(右前足)」「左前肢(左前足)」「右後肢(右後ろ足)」「左後肢(左後ろ足)」の4本で構成されますが、どの歩法においても推進力の主たる源は強靭な後肢にあります。後肢で地面を力強く押し出し、そのエネルギーを前肢へ受け渡すことで、滑らかかつ力強い前進運動が実現します。
| 歩法(英語名) | 詳細・着地順とリズム | 平均速度(時速) | 主な特徴と見解 |
|---|---|---|---|
| 常歩(ウォーク) | 左後肢 → 左前肢 → 右後肢 → 右前肢 (4拍子・常に2〜3本が着地) | 時速4〜6km | 滞空期がなく、最も安定したリラックス状態の基本歩法。 |
| 速歩(トロット) | 斜対肢(右後+左前 / 左後+右前)が交互に着地 (2拍子・短い滞空期あり) | 時速13〜15km | 上下動が大きく、乗馬訓練では「軽速歩」で反動を逃がす技術が必須。 |
| 駈歩(キャンター) | 右手前:左後肢 → 右後肢+左前肢 → 右前肢 (3拍子・明確な滞空期あり) | 時速20〜30km | ロッキングチェアのような前後の大きな揺れ。左右の「手前」が存在。 |
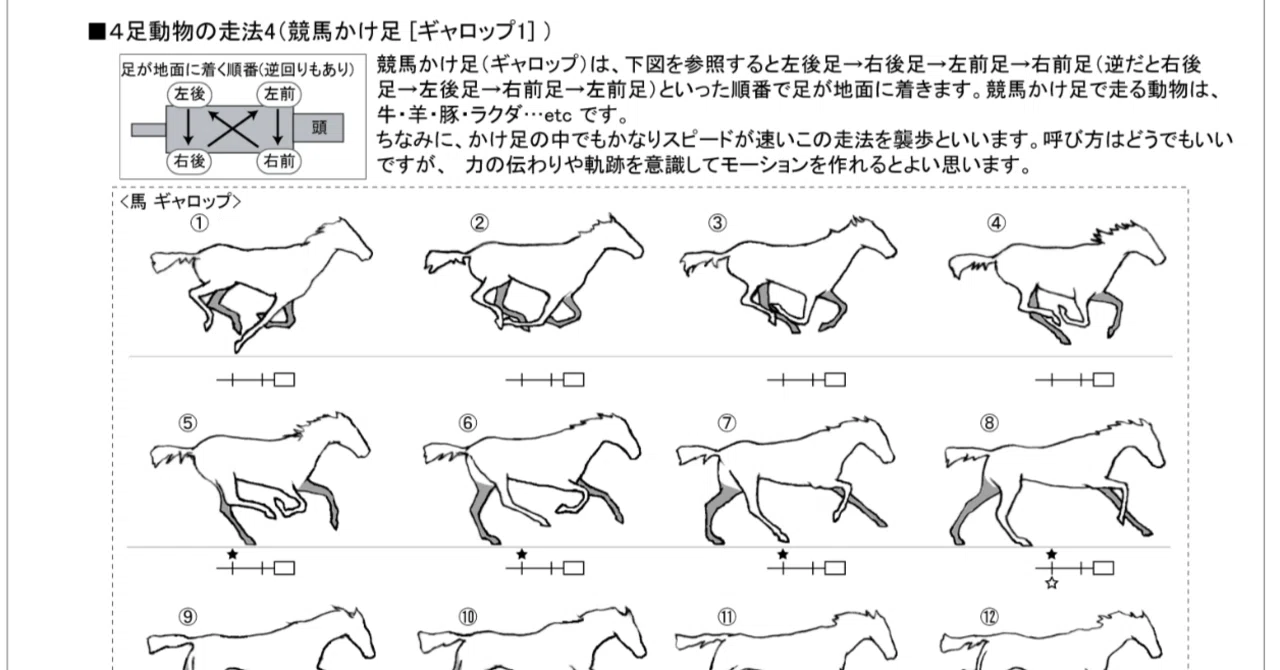
| 襲歩(ギャロップ) | 右手前:左後肢 → 右後肢 → 左前肢 → 右前肢 (4拍子・完全な滞空期あり) | 時速60〜70km超 | 競馬のレースで見られる最高速形態。斜対肢の接地がわずかにズレて4拍子化。 |
1. 常歩(Walk:ウォーク)|4拍子の安定した歩行
常歩は「カツ、カツ、カツ、カツ」と均等な4拍子のリズムを刻みます。足の順序は「左後肢 → 左前肢 → 右後肢 → 右前肢」という規則的なサイクルを描きます。常に地面に2本から3本の脚が接地しているため、背中の揺れが最も少なく、馬にとってもエネルギー消費が極めて低い状態です。
2. 速歩(Trot:トロット)|対角線の脚が連動する2拍子
速歩は対角線上にある前後肢のペア(斜対肢:しゃたいし)が同時に接地する2拍子の運動です。「タッ・カタッ・カ」というリズミカルな振動が発生し、左右のペアが入れ替わる瞬間に一瞬だけ4肢すべてが宙に浮く「滞空期(サスペンション・フェーズ)」が生じます。
3. 駈歩(Canter:キャンター)|うねるような3拍子の跳躍
乗馬愛好家が憧れる駈歩は、躍動感あふれる3拍子です。例えば「右手前(右前肢が最後に伸びる走り方)」の場合、「第1拍:左後肢」→「第2拍:右後肢と左前肢が同時」→「第3拍:右前肢」という順に着地し、その後に全身が宙に浮く滞空期へ入ります。馬体が斜め前方に放物線を描く独特の浮遊感が特徴です。
4. 襲歩(Gallop:ギャロップ)|極限のスピードを生む変形4拍子
競馬の直線などで見られる全速力の走法が襲歩です。駈歩では同時に着地していた「右後肢と左前肢」の接地タイミングが、高速移動に伴ってわずかに前後に分離し、独立した変形4拍子へと変化します。1完歩(ストライド)の長さはサラブレッドで7〜8メートルにも達し、ダイナミックな全身運動が行われます。

なぜ馬は時速70kmで走れるのか?骨格と筋肉のバイオメカニクス
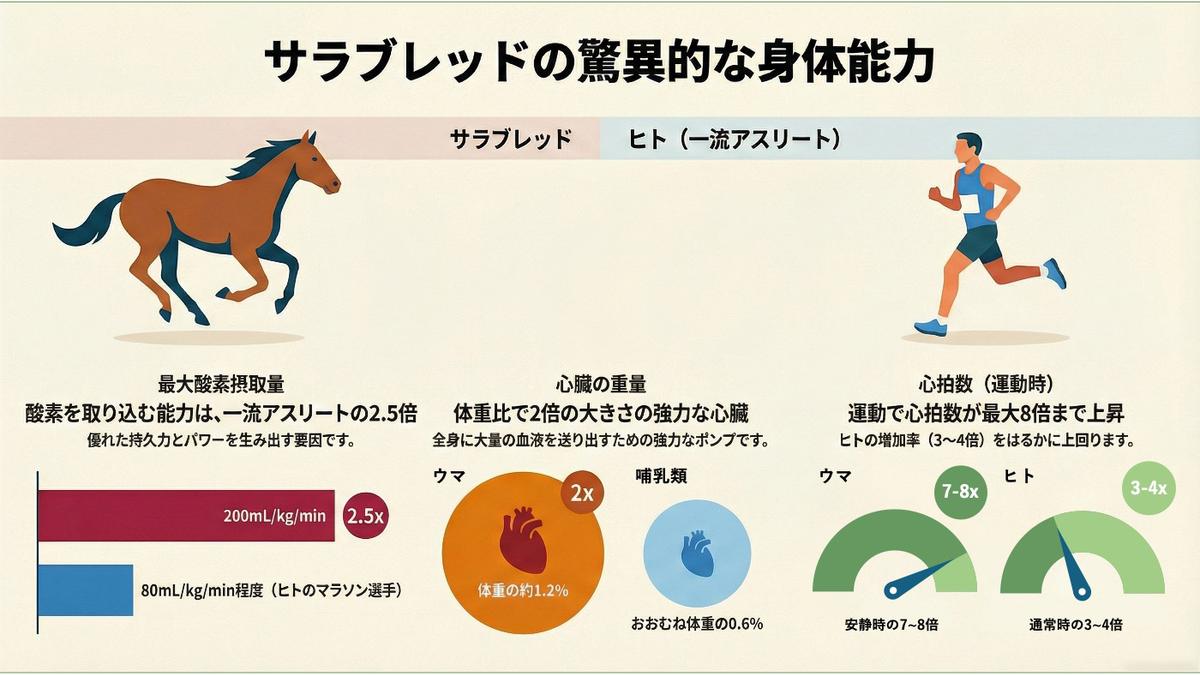
体重約500kgに達する巨体が、なぜチーターなどの小型肉食獣に迫る時速70kmというスピードを維持できるのか。その秘密は、数千万年にわたる進化によって研ぎ澄まされた特異な骨格構造と筋肉の配置に隠されています。
競走馬のバイオメカニクス研究において、最も注目されるのが「鎖骨の完全な退化」です。人間や霊長類と異なり、馬には肩関節を体幹に固定する鎖骨が存在しません。前肢と胴体は強靭な筋肉と靭帯のみで結合されているため(筋懸吊構造)、肩甲骨が胴体に対して前後に大きくスライドします。これにより、前肢の可動域が劇的に広がり、より前方遠くへ脚を伸ばすことが可能になっています。
さらに、馬の四肢の先端には筋肉がほとんど存在せず、「腱(けん)」が主導するパッシブ・スプリング機構が備わっています。屈腱や繋靭帯(けいじんたい)といった腱組織が、着地時の衝撃をゴムのように吸収して蓄積し、地面を蹴り出す瞬間にその弾性エネルギーを約93%という驚異的な効率で推進力へと再変換します。末端を軽量化して腱の弾性を活用することで、脚を素早く振り戻すエネルギー消費を極限まで削減しているのです。
加えて、ギャロップ時には「脊椎の屈曲・伸展」と「呼吸」が完全同期します。後肢を引き込む際に内臓が前方へ移動して肺の空気を押し出し(呼気)、四肢を前後に大きく伸ばす際に内臓が後退して肺に一気に空気が吸い込まれます(吸気)。この「ピストン運動」によって、1完歩につき正確に1回の深呼吸が行われ、超高速走行時でも筋肉への酸素供給が途切れないシステムが完成しています。
手前(左右)の概念とコーナリングの力学|勝敗や安全を分ける要素
競馬の実況や乗馬のレッスンで頻繁に耳にする「右手前(みぎてまえ)」「左手前(ひだりてまえ)」という用語は、駈歩や襲歩において最後に着地して推進の軸となる前肢(リードレッグ)がどちら側であるかを示しています。
馬がコーナーを曲がる際、内側の脚を前に出す「内手前」をとる必要があります。例えば、左回りの競馬場(東京競馬場や中京競馬場など)のコーナーでは左手前で走らなければ、遠心力に対抗できず外側へ膨らんで大きく減速してしまいます。右回りのコーナーでは右手前が力学的な正解です。
しかし、同じ手前で走り続けると、軸となる肢や筋肉に極度の疲労と乳酸が蓄積します。そのため、優秀な競走馬や訓練された乗馬は、直線の進入時や走行中の疲労度合いに応じて、空中で瞬時に手前を入れ替える「手前変換(フライングチェンジ)」を行います。競馬の最終直線で馬が首を一瞬クイッと傾けて手前を変えた瞬間、一段ギアが上がったように鋭い伸び脚を見せるのは、使う筋肉をリフレッシュさせて推進力を再点火しているためです。
【現場検証】乗馬初心者が知るべき合図のコツと騎乗時のリアルな壁
理論上の足の順番を理解していても、実際に馬上で合図を出し、思い通りの走り方を引き出すのは容易ではありません。全国の乗馬クラブで多くの受講者が直面する「リアルな壁」と、それを打破する身体操作のポイントを現場視点から検証します。
馬を動かす合図は「扶助(ふじょ)」と呼ばれ、主に「脚(きゃく)」「手綱(たづな)」「座骨(体重移動)」「声(舌鼓)」の調和によって成立します。初心者が最も陥りやすい失敗は、「速く走らせようとして手綱を引っ張りながら脚で蹴ってしまう」という矛盾したサインです。ブレーキを踏みながらアクセルを踏まれる状態となった馬は混乱し、走るのを拒絶したり首を振って抵抗したりします。
速歩への移行時につまずきやすいのが「反動の処理」です。速歩特有の激しい突き上げに対しては、以下の2つの技術を使い分ける必要があります。
- 軽速歩(ライジングトロット):馬の2拍子のリズムに合わせて、「立つ・座る」を交互に繰り返す騎乗法。馬の外側の前肢が前に出た瞬間に立ち上がることで、馬の背中への負担を減らし、騎手自身の疲労も防ぐ。
- 正反動(シッティングトロット):鞍に座ったまま、骨盤と股関節を柔軟に使って上下の衝撃を吸収する走法。力んで背中を固めると体が大きく跳ねてしまうため、腹筋の深層部(インナーマッスル)でバランスを取りつつ腰の力を抜く脱力が鍵となる。
駈歩を出すための合図(駈歩発進)では、内方の手綱を軽く張りつつ、外方の脚を通常より拳ひとつ分後ろへ引いて馬の脇腹を圧迫します。馬は「後ろへ引かれた外後肢から第1拍が始まる」と察知し、スムーズに狙った手前の駈歩へ移行できるのです。
一般に知られていない盲点と誤解|歩様の異常を見抜くチェック基準
インターネット上の動画や一部の俗説では、「馬は走るときに4本足で同時に地面を蹴り飛ばしている」「足の運びの左右差は単なる馬の癖である」といった誤った認識が散見されます。
しかし、ハイスピードカメラによる運動学的解析が証明している通り、馬の4本の脚が同時に地面に着地して同時に離れる瞬間はどの歩法にも存在しません。必ず時間差をつけて1本ずつ、あるいは2本ずつ接地することで衝撃を分散し、腱や骨折のリスクを回避しています。
また、馬の走り方を観察する上で最も重要なのが、歩行の乱れである「跛行(ハコウ)」のチェックです。肢や蹄に痛みや違和感を抱えている馬は、独特のサインを出して歩様を乱します。
- 頭部の上下動(ヘッドノッキング):前肢に痛みがある場合、患部の脚が着地する瞬間に痛みを逃れるため頭を跳ね上げ、健全な脚が着地する瞬間に頭をグッと下げます。
- 骨盤の傾き(ヒップハイク):後肢に異常がある場合、痛む側の腰骨(仙結節)が着地時に異常に高く跳ね上がったり、歩幅が極端に短くなったりします。
- リズムの乱れ(不整):4拍子や2拍子の均等なリズムが崩れ、「タ・タッ・・タ・タッ」と不規則な間隔になる状態は初期の腱炎や関節痛を疑う基準となります。
【プロの結論】バイオメカニクス理解がもたらす鑑賞と技術の進化
馬の走り方を単なる「速さ」という結果だけで捉えるのではなく、骨格、筋肉の伸縮、そして4本の四肢が織りなす着地順序の必然性から読み解くことで、見え方は劇的に変わります。馬が発するミリ単位のサインやリズムの微小な変化を感じ取れるようになることこそが、人馬一体の乗馬技術向上、そして競馬や馬術競技における本質的な観察眼を養うための唯一の近道です。
【馬の走り方】に関するよくある質問(FAQ)
Q1:トロット、キャンター、ギャロップの決定的な違いは何ですか?
A1:最大の決定打は「拍子(リズム)」と「滞空期の有無」です。トロット(速歩)は斜めの脚がペアで動く「2拍子」、キャンター(駈歩)は後肢から前肢へ連動する「3拍子」、ギャロップ(襲歩)は極限の速度によって斜対肢の接地がズレて「4拍子」となり、完全な滞空期を伴って時速60km以上のトップスピードを出します。
Q2:競馬のレース中に馬が「手前を変えた」瞬間はどう見分ければいいですか?
A2:最もわかりやすいポイントは、「最後に最も前へ伸びる前足」の左右の入れ替わりと「馬の首のわずかな傾き」です。例えば左手前から右手前に変える瞬間、馬は一瞬頭部をわずかに内側に引き、次の完歩から右前足が左前足よりも前方に突き出るフォームへと切り替わります。
Q3:乗馬で馬をスムーズに走らせる(速歩や駈歩を出す)最大のコツは何ですか?
A3:手綱で口を強く引っ張ってブレーキをかけない状態を保ちつつ、自分の「座骨」と「ふくらはぎ(脚)」で明確なリズムを与えることです。合図を出し続けるのではなく、馬が要求通りの歩法を始めた瞬間に脚の圧迫を緩めて「正解」を伝える(プレッシャーの解除)ことが、馬の自発的な前進気勢を引き出す鉄則です。
Q4:馬が全速力で走る際、最も負担がかかる部位はどこですか?
A4:「球節(きゅうせつ:足首にあたる関節)」と「屈腱」です。着地時には自重の数倍におよぶ数トンの衝撃が1本の前肢に集中し、球節が地面スレスレまで沈み込みます。この強烈な負荷に耐えうる腱の弾力性と蹄の健全性が、故障を防ぎスピードを維持するための最重要ファクターとなります。
まとめ:馬の走りを理解して乗馬やレース観戦を深めよう
常歩の安定した4拍子から、速歩の規則的な2拍子、駈歩の優雅な3拍子、そして襲歩の爆発的な4拍子へ――。馬の走り方は、極限まで無駄を削ぎ落としたバイオメカニクスの結晶です。
肩甲骨のダイナミックなスライド、腱のスプリング機能、そして呼吸と脊椎の連動によって生み出される時速70kmの疾走は、自然界が何百万年もかけて作り上げた奇跡のシステムと言えます。次に馬の走る姿を目にする際は、ぜひその「足の着地順」「リズム」「手前のスイッチ」に注目してみてください。これまで見落としていた圧倒的な機能美とドラマが、鮮明に浮かび上がってくるはずです。 (出典: 馬 走り 方(Yahoo!ニュース))
毎日更新されるトレンド情報を分析・発信中。役立つ裏技やおすすめ情報を分かりやすく紹介します。